月面移住⑦:自動化・ロボット技術とAIによる無人・省力化文明の先進化


月面移住を実現するうえで、自動化、ロボット技術、人工知能は、単なる作業効率化の手段ではなく、人間が地球から遠く離れた環境で生活圏を維持するための基盤技術となる。
現状(2026年10月時点)
月面移住をめぐる宇宙開発は、探査機による地形調査や資源探査を中心とする段階から、有人活動を支える継続的なインフラの整備を目指す段階へと移行しつつある。米国の有人月探査計画、国際的な月探査構想、中国を中心とする月面研究・開発計画などが並行して進められており、月面は科学研究の対象であると同時に、将来的な居住、資源利用、深宇宙探査の拠点として位置づけられている。
ただし、月面に人間が長期間居住し、食料、水、酸素、電力、建築資材などを安定的に確保できる自立型社会は、まだ実現していない。現在の技術水準では、地球からの物資輸送、地上管制による支援、生命維持装置の運用、故障時の交換部品の供給などに大きく依存するため、移住の実現には輸送と運用の両面で根本的な効率化が必要となる。
この問題を解決する鍵が、自動化、ロボット技術、人工知能を組み合わせた無人・省力化システムである。人間が到着する前にロボット群が着陸地点を調査し、地面を整備し、電力設備や通信網を設置し、居住施設の構築を進められれば、有人活動に伴う危険と初期運用の負担を大幅に軽減できる。
月面開発の成否を左右するのは、単体の高性能ロボットを開発することだけではない。異なる機能を持つ機械が協働し、故障を検知して復旧し、限られた資源を融通し合いながら長期間稼働する、統合的な技術体系を確立できるかどうかが重要となる。
また、月面の開発では、地球上で一般的な設備運用の前提が通用しない。空気や液体の存在を前提とした冷却、摩耗を抑える潤滑、容易な部品交換、人間による即時の修理などが制約されるため、機器の設計段階から自律性、耐久性、保守性を組み込む必要がある。
したがって、月面移住は住宅を建設して人間を送り込むだけの事業ではなく、極限環境で機能する産業、エネルギー、物流、情報通信、資源循環の仕組みを段階的に成立させる総合的な社会構築計画と考えるべきである。
自動化・ロボット技術と人工知能による無人・省力化文明の先進化
月面で自立的な生活圏を構築するには、人間が行っている建設、運搬、点検、修理、資源採取などの作業を、可能な限り機械へ移行させる必要がある。地球では人間が現場へ赴き、状況を確認して判断することが容易だが、月面では移動そのものに危険と費用が伴うため、遠隔操作と自律動作を組み合わせた運用方式が合理的となる。
この仕組みの中核となるのが、人工知能を利用した自律型ロボットである。周囲の地形や障害物を認識し、作業手順を計画し、機器の異常を検出して行動を修正する能力を備えれば、地上から逐一指示を受けなくても、一定範囲の作業を継続できる。
実際に、米国航空宇宙局が進める月面技術開発では、複数の小型探査車が協調して地形を調査する技術や、ロボットが月面の資材を運搬して建設を支援する技術、自律的に組み立て可能な構造物などが研究されている。こうした研究は、単独の探査機による調査から、複数の機械が連携して継続的な作業を行う仕組みへの移行を示している。
さらに重要なのは、人工知能を単なる操縦補助としてではなく、設備全体の運用管理に活用することである。例えば、電力供給量、蓄電池の残量、各ロボットの稼働状況、建設資材の在庫などを統合的に分析し、電力消費の少ない時間帯に作業を割り当てれば、限られた資源を効率的に利用できる。
ただし、人工知能にすべての判断を委ねることが最適とは限らない。未知の地形、学習データに含まれない異常、センサーの誤認識などが重大事故につながる可能性があるため、危険な作業には動作制限、独立した安全監視、緊急停止機構を組み込む必要がある。
したがって、目指すべきなのは、人間を完全に排除した無人社会というよりも、人間が高度な判断や研究、社会運営を担い、危険で反復的な作業や大規模な物資処理を機械が担当する省力化社会である。人間の活動を機械によって拡張し、少人数でも広範囲の施設を管理できるようにすることが、月面文明の現実的な方向性となる。
月面移住の実現可能性を高めるには、有人探査の成功だけでなく、人間が到着する前から稼働する自動化基盤を確立することが不可欠である。人工知能による状況判断、複数ロボットの協調、電力・資源管理の統合を進めることで、地球からの支援に依存する探査拠点を、段階的に持続可能な生活圏へと発展させられる可能性がある。
モジュラー型・変幻自在な人工知能ロボット(自己再生・自己組織化)
月面で長期的な無人建設と施設運用を実現するためには、単一の万能ロボットを開発するよりも、複数の機能を持つ機械を組み合わせ、作業内容や環境の変化に応じて構成を変更できる仕組みが有効である。こうした考え方を発展させたものが、モジュール化されたロボット群と、人工知能による自己組織化を組み合わせる方式である。
モジュール型ロボットとは、移動機構、掘削装置、運搬機構、操作アーム、電源、通信装置などを、交換や組み替えが可能な構成要素として設計した機械である。例えば、あるロボットが掘削作業を行い、別のロボットが資材を運搬し、さらに別の機械が測量や施工確認を担当する構成にすれば、それぞれの機械を専門化しつつ、必要に応じて機能を組み合わせられる。
この方式の利点は、故障や作業変更への対応力にある。掘削装置が損傷した場合でも、機体全体を廃棄するのではなく、交換可能な部品を取り替えて復旧できれば、予備機の輸送量を抑えられる可能性がある。
自己組織化とは、個々の機械が周囲の状況や他の機械の稼働状態を把握し、全体として適切な役割分担や配置を形成する仕組みを指す。例えば、建設予定地の一部で地盤が不安定だと判明した場合、測量ロボットが情報を更新し、運搬ロボットが経路を変更し、施工ロボットが作業順序を組み直すといった連携が考えられる。
このような運用では、中央の制御装置がすべての動作を細かく指定する必要性が低下する。通信が途絶した場合でも、あらかじめ設定された安全規則と局所的な判断に基づいて作業を継続できれば、地球との通信遅延や通信障害に対する耐性を高められる。
一方、自己再生という概念には慎重な区別が必要である。機器の異常を検出し、予備部品を用いて修理したり、交換部品を組み立てたりする技術は、現実的な研究開発の対象となるが、ロボットが月面の砂や岩石だけから電子回路、精密センサー、電池、駆動装置を含む完全な自分自身を製造する技術は確立されていない。
現実的な自己再生システムは、故障診断、部品の交換、簡易部品の製造、機体の再構成を段階的に自動化する方式となるだろう。例えば、月面の土壌を利用して遮蔽ブロックや道路用部材を製造し、地球から輸送した精密機器を再利用しながら機械設備を維持する方法である。
さらに、ロボットの設計を共通規格に基づいて統一すれば、複数の機種で電源、通信端子、固定機構、制御装置などを共有できる可能性がある。これは、月面での修理を容易にするだけでなく、機種ごとに異なる予備部品を大量に輸送する必要性を減らす点でも重要である。
ただし、モジュールの交換には接続部の精度、粉じん対策、温度変化への耐性、電気的な安全性などが要求される。月面の過酷な環境では、地上の工場で容易に行える作業であっても、自律ロボットにとっては難度の高い工程となるため、設計段階から交換手順と故障時の復旧方法を組み込む必要がある。
将来的には、複数のロボットが互いの能力を補いながら、作業現場の変化に応じて構成を変える仕組みが、月面の建設・保守活動の基盤となる可能性がある。しかし、それは無制限に自己複製する機械群を意味するのではなく、資源、エネルギー、安全規則の制約下で自律的に再構成・修復する管理されたシステムとして実現されるべきである。
事前無人インフラの構築(マクロとミクロの協働)
月面移住を実現するうえで、最も重要な戦略の1つが、人間が到着する前に無人ロボットによって生活基盤を整備することである。有人活動の開始後に建設を始める方式では、宇宙飛行士が不安定な地盤、極端な温度変化、放射線、粉じんなどの危険にさらされるため、事前無人建設は安全性と経済性の両面で大きな意味を持つ。
この計画は、広域の地形や輸送経路を整備する「マクロな建設」と、個別の設備や居住空間を組み立てる「ミクロな建設」に分けて考えると理解しやすい。両者を連携させることで、月面の広い地域を利用するための基盤整備と、実際に人間が生活するための精密な設備構築を同時並行で進められる。
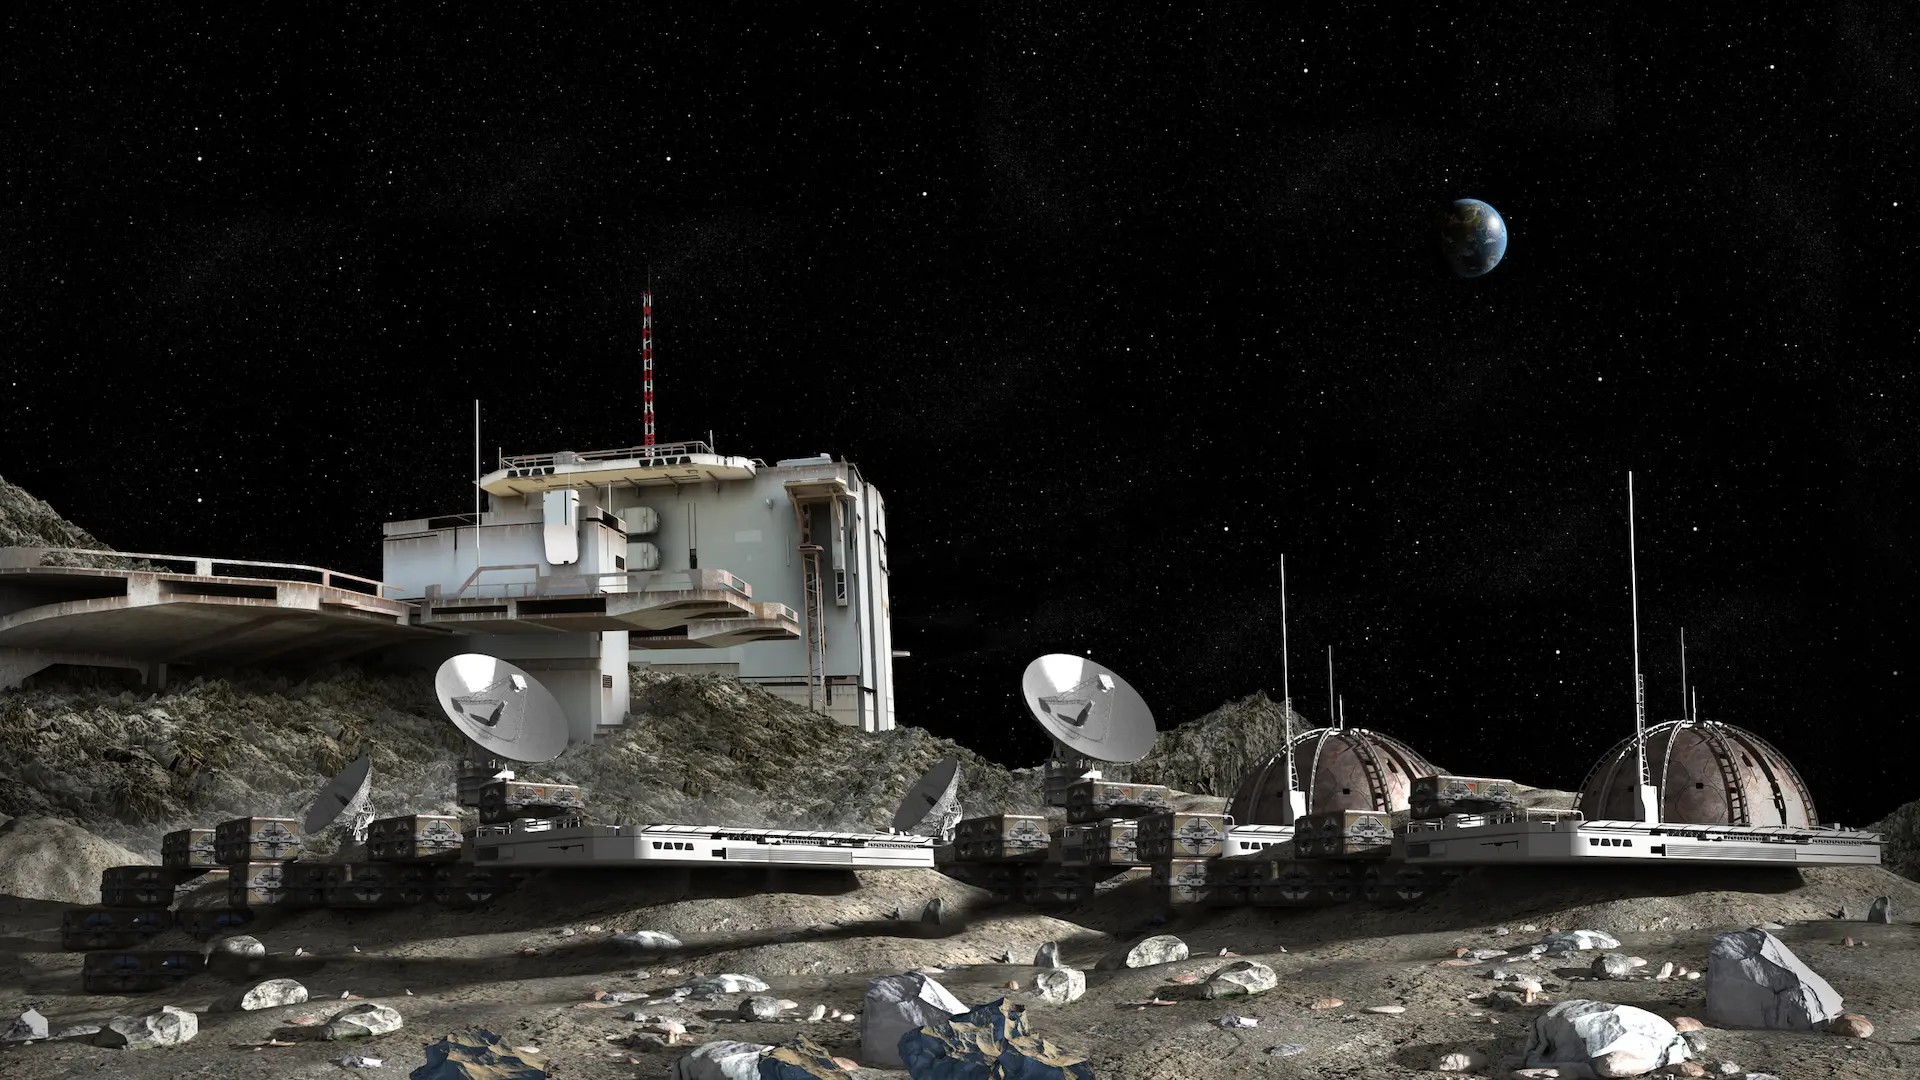
マクロな建設では、着陸地点の選定、地形測量、地盤の安定性評価、移動経路の整備、電力設備の配置、通信中継装置の設置などが中心となる。大型の自律作業車や掘削機械が広範囲の地形を調査し、危険区域を避けながら資材の搬送路を形成することで、後続の建設作業に必要な空間を確保する。
特に重要なのは、着陸時に巻き上げられる月面の細かな砂や岩片への対策である。着陸機の噴射によって飛散した粒子が周辺の機器や太陽電池、観測装置を損傷させる可能性があるため、着陸地点と居住施設、電力設備、精密機器の配置を計画段階から調整する必要がある。
一方、ミクロな建設では、居住モジュールの接続、気密構造の検査、配管や電力線の敷設、生命維持装置の組み立て、内部設備の点検などが求められる。これらは高い位置精度と確実な接続が必要な作業であり、広域を移動する大型機械だけでは対応しにくいため、小型の操作ロボットや精密作業用の機械との協働が重要になる。
例えば、広域作業を担う機械が建設予定地を整地し、資材を指定場所まで運搬した後、小型ロボットが接続部を組み立て、センサーによって構造の異常や気密性を確認する方式が考えられる。施工後の検査結果を建設管理システムに戻せば、異常箇所の修正や次の工程への移行を自律的に判断できる。
このような協働を成立させるには、ロボットの能力だけでなく、作業工程全体を管理する仕組みが不可欠である。地形データ、資材の在庫、電力供給量、機械の稼働状態、施工品質などを統合して管理し、作業の優先順位を継続的に更新することで、限られた資源を無駄なく配分できる。
電力供給については、太陽光発電と蓄電池を基本としつつ、長い夜間や日照条件の悪い場所に対応するため、複数の電源方式を組み合わせることが重要となる。月面の昼夜周期は約29.5地球日であり、地域によっては長期間の日照不足が生じるため、電源設備の配置、蓄電容量、消費電力の管理を一体的に設計する必要がある。
また、月面の極域には長時間の日照が期待できる地点がある一方、周辺の永久影領域には水の氷が存在する可能性がある。このため、発電に適した場所と資源採取に適した場所が一致するとは限らず、両者を結ぶ輸送手段や電力供給網の整備が拠点設計の重要な課題となる。
さらに、居住施設を月面の地下空洞や掘削した地形の内部に配置する方式、現地の土壌を積み重ねて遮蔽層を形成する方式も検討対象となる。こうした方法は放射線や微小隕石への防護に役立つ可能性があるが、構造の安定性、施工精度、熱環境、内部空間の維持などについて、実際の月面環境で検証する必要がある。
最終的には、広域整備を担う大型機械と、組み立てや検査を担う小型機械、全体の作業を調整する人工知能を組み合わせることが望ましい。有人到着前に電力、通信、輸送、居住設備の一部を完成させ、無人状態で長期間の稼働試験を実施できれば、月面基地の安全性と継続運用能力を高められる。
モジュール型ロボットと自己組織化技術は、月面の建設・保守作業を柔軟化し、故障や環境変化への対応力を高める可能性がある。ただし、完全な自己複製や現地資源だけによる精密機械の製造は実現しておらず、当面は交換可能な部品、限定的な現地製造、自律的な故障診断を組み合わせる方法が現実的である。
また、有人到着前のインフラ構築では、広域の地形整備と精密な設備建設を連携させる必要がある。
月面環境における主要な課題
月面で自動化された文明基盤を構築するには、地球上の工場や建設現場とは根本的に異なる環境条件を克服しなければならない。月には地球のような大気や磁場による保護がほとんどなく、極端な温度変化、放射線、微小隕石、真空、低重力、細かな粉じんなどが機械設備の稼働と人間の生活に影響を及ぼす。
特に問題となるのは、個々の環境要因が独立して作用するわけではない点である。例えば、極端な温度変化は材料の膨張や収縮を引き起こし、真空環境は潤滑や放熱の方法を制約し、レゴリスと呼ばれる月面の土壌は可動部や接続部に侵入して摩耗や故障を引き起こす可能性がある。
さらに、月面では故障した機器を人間がすぐに修理できるとは限らない。地球から技術者を派遣することも、部品を緊急輸送することも容易ではないため、設備の設計段階から故障の予防、異常の早期検出、自律的な復旧、予備系統への切り替えを組み込む必要がある。
月面基地の信頼性は、最も高性能な機械を導入すれば確保できるものではない。複数の設備が相互に依存するシステムでは、1つの重要機器の故障が電力、通信、生命維持、輸送などに連鎖するおそれがあるため、単一の故障が基地全体の停止につながらない設計が求められる。
そのため、月面開発では、設備を長期間稼働させる能力と、異常発生後に機能を回復させる能力を一体的に評価することが重要となる。無人ロボットによる事前建設を成功させるには、作業速度だけでなく、故障率、復旧時間、予備部品の消費量、電力効率などを含めた総合的な運用性能を検証しなければならない。
環境的要因(レゴリス)
レゴリスは、月面を覆う細かな岩石片や鉱物粒子からなる堆積物であり、月面活動を支える機械設備にとって重大な課題の1つである。地球の土壌と異なり、風雨や水による長期的な浸食・分解の作用をほとんど受けていないため、粒子には鋭い形状のものが含まれ、機械の表面や可動部に損傷を与える可能性がある。
月面には大気による風化作用がほとんどない一方、微小隕石の衝突などによって粒子が形成されてきた。このため、レゴリスは場所によって粒径や組成、締まり具合が異なり、移動車両の走行性能や掘削作業の効率を事前に正確に予測することは難しい。
レゴリスの影響は、ロボットの車輪や軸受け、関節、シール材、光学センサー、太陽電池表面など多岐にわたる。粒子が接続部に入り込めば摩耗や動作不良を招き、光学機器に付着すれば観測精度が低下し、太陽電池を覆えば発電効率の低下につながる。
また、月面の重力は地球の約6分の1であるため、ロボットの走行や掘削の挙動も地球上とは異なる。重力が小さいことは機械の移動負荷を軽減する可能性がある一方、車輪が地面を十分につかめない場合や、掘削時の反力が車体の安定性を損なう場合には、作業効率が低下することも考えられる。
対策としては、可動部の密閉、耐摩耗材料の採用、粒子を除去する機構、交換しやすい部品構造、走行経路の整備などが挙げられる。人工知能によって車輪の滑りや駆動装置の負荷を監視し、地盤の状態に応じて走行速度や掘削方法を調整することも、故障の予防に役立つ可能性がある。
一方で、レゴリスは障害であるだけでなく、月面社会の資源にもなり得る。適切な処理によって建築用ブロックや遮蔽材を製造したり、含有する鉱物や酸素などの利用可能性を調べたりすることで、地球から運ぶ資材の量を減らせる可能性がある。
ただし、現地資源の利用には、採掘、選別、加熱、加工、品質検査などの工程が必要であり、それぞれにエネルギーと設備が必要となる。地球から完成品を運ぶ方式と比較して有利になるかどうかは、原料の利用率、設備の耐久性、必要な電力量、輸送費などを含めて判断しなければならない。
したがって、レゴリスへの対策は単なる防じん技術にとどまらない。月面で機械を維持し、建設資材を確保し、長期的な資源循環を成立させるための基盤技術として、探査の初期段階から研究を進める必要がある。
ハードウェアの信頼性
月面で長期的な無人運用を実現するには、ロボットや電力設備、通信装置、生命維持装置などのハードウェアを、故障が起きにくく、故障しても復旧しやすい構造にする必要がある。月面では保守要員の数が限られ、部品の補給にも時間と費用がかかるため、地球上の機器以上に耐久性と保守性が重要となる。
主要な課題の1つが、温度変化への対応である。月面の赤道付近では、日照条件や地形によって大きく異なるものの、昼間の地表温度が約120℃、夜間には約マイナス170℃まで低下することがあるため、電子機器、電池、配線、接続部などには厳しい熱的条件が課される。
このような環境では、部品の膨張と収縮による疲労、材料の脆化、電子部品の性能変化などを考慮しなければならない。断熱材や放熱装置、ヒーター、温度監視センサーを適切に組み合わせるとともに、重要機器を温度変化の小さい区画に収納する設計が有効となる。
また、真空環境では、地上で一般的に使用される潤滑剤や材料が必ずしも適切に機能するとは限らない。揮発成分が失われたり、材料同士が接触した際に固着したりする可能性があるため、真空対応の潤滑技術、適切な表面処理、耐久性の高い軸受けなどを採用する必要がある。
信頼性を高めるもう1つの方法が、機能の冗長化である。例えば、基地の重要な電力供給系統を複数に分け、一部の発電装置や蓄電設備が停止しても、生命維持や通信などの重要機能を継続できるようにする。
ただし、予備装置を増やせば、その分だけ重量、費用、電力消費、保守対象が増える。したがって、すべての設備を二重化するのではなく、故障時の影響度と復旧の難しさに基づいて、冗長化する機能の優先順位を決める必要がある。
人工知能を用いた予知保全も有望な技術である。モーターの振動、温度、電流、動作時間などのデータを継続的に分析し、故障の兆候を早期に検出できれば、重大な故障が発生する前に部品交換や運転条件の変更を実施できる。
もっとも、予知保全の精度は、取得できるデータの品質や故障事例の蓄積に左右される。未知の故障を完全に予測することは困難であるため、人工知能による診断に加え、独立した安全監視装置、物理的な保護機構、緊急停止手段を併用することが不可欠である。
今後は、故障を完全に防止するという発想だけでなく、故障の発生を前提として機能を維持する設計が重要となる。損傷したロボットを別の機体が回収し、交換部品を用いて修復し、残った機械群で作業を再編成できれば、単一機器の故障が基地全体の停止につながる危険を低減できる。
通信・制御の制約
月面の自律化を考えるうえで、地球との通信に伴う時間遅延は避けられない制約である。地球と月の距離は平均約38万4000kmであり、電波が片道を移動する時間は平均約1.28秒、往復では約2.56秒となるため、操縦者が映像を見ながら即座に機械を操作する方式では、応答の遅れが作業効率と安全性に影響する。
通信遅延に加えて、地形や月面の曲率による見通しの制限も問題となる。月の裏側では地球との直接通信ができず、地形の陰に入った場所でも通信が遮断される可能性があるため、通信中継衛星や現地の通信設備を適切に配置する必要がある。
このため、月面ロボットの制御は、地球からの遠隔操作だけに依存するのではなく、機体自身が判断する自律制御を基本とすることが望ましい。地上管制は作業計画の策定、重要な判断、異常時の指示を担当し、ロボットは障害物の回避、位置の補正、作業手順の実行などを現場で処理する構成が合理的である。
複数のロボットが協働する場合には、機体間の情報共有も重要となる。あるロボットが地盤の崩れや機器の異常を検出した際、その情報を近隣の機械へ伝達し、移動経路や作業計画を変更できれば、通信障害が発生しても被害を抑えられる可能性がある。
一方、通信の自律化には、誤った判断が広範囲に波及する危険もある。機械間で共有された情報が不正確だったり、センサーの故障によって誤認識が生じたりした場合、複数のロボットが同じ誤った方針に従う可能性があるため、情報の信頼性を評価し、重要な判断には複数の確認手段を設ける必要がある。
また、月面基地の通信網には、ロボットの制御だけでなく、電力設備、居住施設、資源採取装置、生命維持装置などの監視情報も集約される。通信障害が発生した場合に備え、重要な情報を現地に保存し、通信が復旧した後に同期できる構造を採用することが望ましい。
人工知能を搭載したロボットが通信途絶中も安全に作業を続けるには、実行してよい作業と停止すべき作業を明確に区別する必要がある。通常の地形調査や低危険度の運搬は自律的に継続できても、有人区画の気密構造に関わる作業や重大な電力系統の変更などは、追加確認や人間の承認を必要とする設計が適切である。
将来の月面社会では、地球との通信を維持する能力と、通信が途絶しても安全に機能し続ける能力の両方が求められる。自律制御は地上管制を不要にするための技術ではなく、遠隔地にある人間の判断を効果的に活用しながら、現場の運用を途切れさせないための技術と位置づけるべきである。
輸送コストと制限
月面移住の実現を左右する最大級の制約の1つが、地球から月へ物資を輸送する費用と能力である。ロボット、電力設備、居住モジュール、建設機械、通信装置、予備部品などをすべて地球から運ぶ方式では、基地の規模が拡大するほど輸送量が増加し、経済的な負担も大きくなる。
月面開発では、物資の重量だけでなく、寸法、輸送時の振動や衝撃、着陸時の安全性、現地での組み立てやすさも考慮する必要がある。大型設備を完成品として運ぶ方式は現地作業を減らせる一方、輸送機の搭載能力を圧迫するため、分解して運搬し、現地で組み立てる方式との比較が重要となる。
そこで注目されるのが、現地資源利用と製造の自動化である。月面のレゴリスを建築材料や遮蔽材として利用し、水の氷が利用可能な地域では水資源の採取と処理を進められれば、地球から輸送しなければならない物資の一部を削減できる可能性がある。
ただし、現地資源利用が常に経済的に有利になるわけではない。採掘装置、処理設備、エネルギー供給設備を地球から輸送する必要があり、資源の品質や採取量が予想を下回れば、完成品を運ぶ方式よりも高い費用がかかる場合もある。
このため、現地資源の利用は、建設材料のように大量に必要となる資材から段階的に進めることが合理的である。初期段階では精密な電子機器や制御装置を地球から輸送し、月面では土壌を利用した遮蔽構造や単純な建築部材の製造を優先する方式が考えられる。
さらに、ロボットのモジュール化と共通部品化は、輸送コストの低減にも寄与する。複数の機種が共通の電源、駆動部品、センサー、接続機構を使用できれば、予備部品の種類を減らし、限られた輸送容量を効率的に活用できる。
長期的には、月面で採取した水を飲料水や生命維持に利用するだけでなく、適切な設備によって酸素や水素を生成し、推進剤として利用する構想も重要となる。月面で必要な資源を生産できれば、地球から輸送する物資の構成を変え、将来の深宇宙探査を支える可能性もあるが、採掘、精製、貯蔵に必要な設備とエネルギーの実証が前提となる。
したがって、輸送費の削減は、単純にロケットの打ち上げ費用を下げるだけでは達成できない。現地での製造、部品の再利用、設備の長寿命化、資源循環、輸送計画の最適化を組み合わせ、基地全体の運用費用を減らすことが重要である。
月面の自動化・省力化文明を実現するには、レゴリスや温度変化への耐性、長期間のハードウェア信頼性、通信途絶下での自律制御、輸送量の削減という相互に関連する課題を克服する必要がある。これらは個別の技術開発だけでは解決できず、建設、電力、通信、保守、資源利用を統合したシステムとして検証することが求められる。
また、人工知能による自律化は、人間の監視や安全対策を不要にするものではない。異常を検出し、危険な作業を停止し、故障後も重要な機能を維持できる設計こそが、長期的な無人運用を支える条件となる。
今後の展望
月面の自動化・省力化文明は、単一の技術革新によって一挙に実現するものではなく、無人探査、インフラ建設、資源利用、有人滞在、長期居住という複数の段階を経て発展すると考えられる。各段階で実証された技術を次の段階へ引き継ぎ、実際の月面環境で得られた運用データを設計に反映することが、長期的な成功の条件となる。
当面の重点は、人間が月面に到着する前に、電力供給、通信、地形調査、資材運搬、建設支援などを無人で実行できる仕組みを整えることである。これらの機能が安定して稼働すれば、有人探査の初期段階で必要となる作業を減らし、宇宙飛行士が科学研究や設備の最終確認など、人間の能力を必要とする活動に集中できるようになる。
人工知能の進歩は、この移行を支える重要な要素となる。ロボットが周囲の環境を認識し、作業計画を修正し、異常を検出して復旧手順を実行できれば、地球からの細かな指示に依存する割合を減らし、限られた通信容量と人間の監督能力をより重要な判断に振り向けられる。
ただし、人工知能の性能向上だけで月面開発が成立するわけではない。電力供給、耐環境材料、機械部品の耐久性、通信設備、現地資源の利用技術が十分に成熟しなければ、高度な判断能力を備えたロボットであっても長期間の活動を継続できない。
今後の開発では、個々の技術の性能に加えて、システム全体の持続性を評価する必要がある。例えば、ロボットが一定期間稼働できたとしても、消耗部品の交換に大量の地球輸送を必要とするなら、長期的な経済性には限界があるため、稼働期間、保守頻度、部品の再利用率、電力消費、現地資源の利用率などを総合的に検証しなければならない。
さらに、月面の開発は国際的な協力とも深く関係する。探査機、通信設備、居住施設、資源採取装置などを異なる国や企業が開発する場合、接続規格、通信方式、安全基準、資源利用の手続きなどを調整しなければ、設備間の互換性が損なわれ、重複投資や運用上の障害が発生する可能性がある。
このため、月面の自動化基盤を発展させるには、共通規格の整備と技術情報の共有が重要となる。共通化が進めば、異なる機関が開発したロボットや設備を組み合わせやすくなり、修理用部品や制御技術の再利用も促進できる。
一方で、月面資源の利用や活動区域の設定については、科学的価値の保護、安全性、国際法上の原則などを踏まえた調整が必要である。技術的に採掘や建設が可能であることと、それを長期的に実施することが国際的に適切であることは別の問題であり、持続的な月面活動には透明性のある運用と協力体制が求められる。
したがって、月面移住の将来像を評価する際には、技術的な実現可能性、経済的な継続性、安全性、国際協力の4つを一体として考える必要がある。これらの条件を段階的に満たしていくことで、月面は短期間の探査拠点から、長期的な研究・資源利用・深宇宙探査を支える拠点へと発展する可能性がある。
2030年代:月面での実証フェーズ
2030年代は、月面の無人インフラと有人活動を結びつける技術の実証が重要になる時期と考えられる。ただし、実際の進展は各国の計画、打ち上げ能力、予算、技術開発の状況によって左右されるため、2030年代にどの規模の基地が完成するかを確定的に予測することはできない。
この時期に優先されるのは、ロボットによる地形調査、建設予定地の整備、資材の運搬、電力設備の設置、通信網の構築などを、実際の月面環境で連携させることである。地球上の実験施設では再現が難しい粉じんの挙動、極端な温度変化、真空環境での摩耗、低重力下の掘削特性などを検証し、設計上の想定と実際の運用結果との差を明らかにする必要がある。
初期段階では、限定された区域に複数のロボットを投入し、測量、運搬、掘削、施工、検査といった作業を連続して実施する方式が有望である。各機械の作業結果を共有し、障害物や故障に応じて作業計画を変更できれば、地上からの遠隔操作に必要な負担を減らし、複数機械による協調作業の有効性を評価できる。
次の段階では、電力設備と通信設備を含む小規模な無人拠点を構築し、一定期間にわたって自律運用を試みることが重要となる。昼夜の温度変化や電力不足、通信途絶、機器の摩耗などを経験しながら、ロボットが故障を検出して作業を切り替えられるか、設備が必要な電力を安定的に供給できるかを検証する。
資源利用についても、2030年代には段階的な実証が重要となる。レゴリスを用いた建築部材の製造、月面の水の氷の分布調査、資源の採取・処理方法の試験などが進めば、地球から輸送する資材を減らすための基礎データを蓄積できる。
ただし、資源の存在を確認することと、産業規模で採取して利用することは異なる。採取量、品質、処理に必要な電力、装置の寿命、運搬費用などを実測し、地球から輸送する方式と比較しなければ、現地資源利用の経済的な有効性は判断できない。
有人活動との連携では、ロボットが事前に整備した設備を人間が点検し、必要な修正を行う方式が現実的である。完全に無人の基地を一度に完成させることを目指すよりも、無人設備の建設と試験を繰り返し、実証済みの設備から段階的に有人活動へ移行する方が、危険と不確実性を管理しやすい。
2030年代の重要な成果は、単に月面に多くの機械を送り込むことではない。ロボット群が自律的に作業を分担し、設備の異常に対応し、限られた電力と資材を用いながら一定期間にわたって稼働できることを実証する点にある。
2050年:月面都市・持続的生活圏の確立
2050年に月面都市や持続的な生活圏が成立しているかどうかは、現時点で確定できない。しかし、無人建設、現地資源利用、電力供給、生命維持、保守の自動化が継続的に進歩すれば、地球からの補給に全面的に依存しない小規模な居住拠点を目指すことは、長期的な技術目標として考えられる。
ここでいう月面都市は、地球上の大都市をそのまま月面へ移すものではない。月面では居住空間を加圧構造で密閉し、放射線や微小隕石から保護し、温度と空気組成を管理する必要があるため、当初は研究施設、居住区、電力設備、資源処理設備、保守施設などを連結した限定的な生活圏として発展する可能性が高い。
その成立には、まず安定した電力供給が不可欠である。太陽光発電と蓄電池を組み合わせる方式に加え、長期間の日照不足に対応できる電源を確保し、生命維持、暖房、通信、資源処理、建設機械などへ優先順位を付けて電力を配分する必要がある。
次に重要なのが、水、酸素、食料などの供給である。水の回収・再利用、空気中の二酸化炭素の処理、酸素の補給、植物栽培などを組み合わせれば、地球からの輸送量を減らせる可能性がある。ただし、循環型の生命維持システムであっても、すべての物質を完全に回収できるわけではなく、栄養素、設備部品、医薬品などの補給は長期的な課題として残る。
人工知能とロボットは、こうした生活圏を維持するための運用基盤となる。設備の点検、漏れの検知、部品の交換、食料生産の監視、廃棄物の分別、電力需要の調整などを自動化できれば、少人数の居住者でも大規模な設備を管理できる可能性がある。
一方、生活圏の規模が大きくなるほど、システムの相互依存性も高まる。電力の停止が生命維持装置の運転に影響し、通信障害が設備の監視を困難にし、資源処理の故障が水や酸素の供給を制限する可能性があるため、重要設備の冗長化、緊急時の備蓄、独立した安全管理が不可欠となる。
また、長期居住では、技術的な問題に加えて、人体への低重力の影響、放射線被ばく、心理的負担、医療体制、集団生活に伴う社会的課題なども考慮しなければならない。ロボットによる省力化が進んでも、人間が安全かつ健康に生活できる条件を満たさなければ、月面都市を持続的な居住地として成立させることはできない。
2050年までに目指すべき現実的な目標は、必ずしも大規模な都市の完成ではない。地球からの補給を受けながらも、電力、建設、資源処理、設備保守の一部を現地で自律的に維持し、居住者の安全を確保できる小規模な生活圏を成立させることが、より実現性の高い目標となる。
さらに長期的には、月面で獲得した技術を深宇宙探査へ応用する道も開かれる。現地資源の利用、自律型ロボット群、故障に強いインフラ、循環型生命維持などが実用化されれば、火星探査を含む将来の宇宙活動に必要な技術基盤を強化できる可能性がある。
地上への技術スピンオフ(フィードバック)
月面向けに開発される自動化技術は、宇宙開発だけに価値が限定されるものではない。人間の介入が難しく、資源やエネルギーが限られ、設備の故障が重大な結果を招く環境で培われる技術は、地上の産業、災害対応、遠隔地のインフラ管理などにも応用できる可能性がある。
代表的な分野は、故障の予測と自律保守である。月面設備の状態を継続的に監視し、異常の兆候を早期に発見する技術は、地上の発電設備、工場、橋梁、上下水道、通信設備などの保守にも活用できる。故障後に修理するだけでなく、故障の可能性を事前に評価して点検や部品交換を計画することで、設備の停止時間と保守費用を抑えられる可能性がある。
ロボットの協調制御も重要な波及分野となる。複数の機械が人間の指示を細かく受けずに役割分担し、現場の変化に応じて作業計画を更新する技術は、倉庫、物流拠点、建設現場、農業、鉱山などでの省人化に応用できる。
特に、災害現場では人間が立ち入りにくい区域が生じるため、自律型ロボットによる調査、障害物の除去、資材運搬、危険区域の監視などが有効となる。月面向けの耐環境設計や通信途絶への対応技術を地上の災害対応に転用できれば、危険な現場での人命リスクを軽減できる可能性がある。
現地資源の利用技術も、地上への応用が期待される分野である。月面での建設資材製造や資源処理に関する研究は、建設廃材の再利用、資源回収、遠隔地での材料製造などに活用できる可能性がある。ただし、月面の真空や低重力を前提とする技術を、そのまま地上へ移せるとは限らず、地上の環境や経済条件に合わせた再設計が必要となる。
さらに、閉鎖環境における水や空気の循環管理は、水資源の乏しい地域や孤立した施設の運用にも関係する。水の回収、廃棄物の処理、エネルギー消費の最適化などを統合する技術が進歩すれば、遠隔地の研究施設や災害時の仮設拠点などで資源利用の効率を高められる可能性がある。
一方、宇宙開発から地上への技術移転は、自動的に起きるわけではない。研究開発費が高額になりやすく、宇宙用途の機器は地上の一般的な製品よりも過剰な性能や特殊な設計を必要とする場合があるため、価格、保守性、製造規模、法規制などを考慮した技術移転が重要となる。
したがって、月面開発の社会的価値を評価する際には、宇宙での成果だけでなく、地上で再利用できる技術、産業への波及効果、人材育成、長期的な研究基盤の形成も考慮すべきである。月面という極限環境で培われた技術を地上の課題解決へ結びつけることは、宇宙開発への投資を社会全体の利益につなげる重要な経路となる。
2030年代には、ロボットによる建設、電力・通信設備の整備、現地資源利用などを実際の月面で検証し、無人運用から有人活動へ段階的に移行することが重要となる。2050年の月面都市は確定した到達点ではないが、小規模な生活圏を維持するための自律型インフラと資源循環を確立することは、長期的な技術目標として位置づけられる。
また、月面開発で培われる自律保守、ロボット協調、資源循環、遠隔操作などの技術は、地上の産業や災害対応にも波及する可能性がある。
まとめ
月面移住を実現するうえで、自動化、ロボット技術、人工知能は、単なる作業効率化の手段ではなく、人間が地球から遠く離れた環境で生活圏を維持するための基盤技術となる。月面では、地球上のように大量の人員や資材を容易に投入できないため、建設、輸送、点検、修理、資源管理などを機械が自律的に実行できる仕組みが重要となる。
本稿で検討した技術は、相互に依存している。モジュール型ロボットは故障時の交換や機能の再構成を容易にし、人工知能は作業計画と異常検知を支援し、無人インフラ建設は有人活動の危険と負担を軽減する。さらに、現地資源利用と循環型の設備運用を組み合わせれば、地球から輸送する物資の一部を減らせる可能性がある。
ただし、これらの技術はすべて同じ成熟度にあるわけではない。自律走行、遠隔操作、機器の状態監視などは実用化に向けた技術基盤が存在する一方、月面での大規模な無人建設、精密部品の現地製造、ロボットの完全な自己再生、地球からの補給にほとんど依存しない生活圏などは、依然として研究開発や将来構想の領域にある。
したがって、月面移住の実現可能性を評価する際には、技術的な可能性と、実際に運用できる段階に達していることを区別しなければならない。地上で動作する試作機が存在することは、月面で長期間にわたって故障せず、限られた電力と部品で運用できることを意味しない。
月面開発を成功させるには、個々の機械の性能向上に加えて、設備全体の信頼性、故障時の復旧能力、エネルギー効率、輸送費用、資源循環、安全性を一体的に評価する必要がある。高度な人工知能を搭載していても、電源が失われたり、駆動部がレゴリスによって損傷したりすれば活動を継続できないため、ソフトウェアとハードウェアの双方を含む総合的な設計が不可欠である。
また、月面で人間が生活するためには、機械の自律性だけでは不十分である。放射線防護、低重力が人体に与える影響、医療、心理的負担、居住環境の安全性なども解決すべき課題となるため、ロボットによる省力化は人間の安全な活動を支える仕組みとして位置づけるべきである。
今後の開発では、無人探査と小規模な技術実証を積み重ね、検証済みの設備を段階的に拡張する方法が現実的である。2030年代には、建設や資源利用、通信・電力設備の自律運用を実証することが重要となり、2050年に向けては、小規模でも継続的な居住と研究活動を支えられる生活圏の成立を目標として検討することができる。
最終的に目指すべきなのは、人間が一切関与しない機械だけの文明ではない。人間が研究、判断、社会運営を担い、ロボットと人工知能が危険で反復的な作業や広域の設備管理を担当することで、少人数でも持続的な活動を行える社会である。
月面開発は、宇宙空間に新しい居住地を建設する試みであると同時に、極限環境で機能する自律型社会システムを開発する試みでもある。その成果は、将来の深宇宙探査に加え、地上の災害対応、遠隔地のインフラ管理、資源循環、産業の省人化などにも応用できる可能性がある。実証に基づく段階的な開発と、技術的な限界を正確に把握する姿勢こそが、月面移住を現実的な目標へ近づける条件となる。
参考・引用リスト
米国航空宇宙局の資料
1. 米国航空宇宙局「Lunar Surface Technology」
月面での長期活動を支える電力供給、資源利用、自律型ロボット、着陸地点の整備、防じん技術などの研究開発方針。
2. 米国航空宇宙局「The Lunar Lab and Regolith Testbeds」(2023年1月28日)
月面極域の地形、照明条件、ロボットの移動、自律航法、レゴリスへの対処を研究する地上試験設備の紹介。
3. 米国航空宇宙局「What Hazards Are Caused by Lunar Regolith?」
月面の粉じんが機械、宇宙服、観測機器などに与える影響と、その危険性に関する解説。
4. 米国航空宇宙局「Leveraging Lunar Regolith to Further Space Exploration」
月面のレゴリスの性質と、建設材料や資源として利用する可能性に関する解説。
5. 米国航空宇宙局「Moon Facts」
月の大きさ、地球との平均距離、軌道と自転、昼夜の周期など、月面活動の基礎となる天文学的データ。
6. 米国航空宇宙局「NASA Selects Intuitive Machines to Deliver Artemis Science, Tech to Moon」(2026年3月27日)
月面への科学機器・技術実証装置の輸送計画と、月の南極付近における地質・放射線環境の調査に関する資料。
7. 米国航空宇宙局「NASA Outlines Lunar Surface Sustainability Concept」
月面での持続的な活動を支える移動手段、居住設備、ロボット技術、現地資源利用の構想。
8. 米国航空宇宙局「Lunar Dust Mitigation: A Guide and Reference: First Edition」(2021年)
月面粉じんの付着、帯電、摩耗などの問題と、設備の設計・運用における対策をまとめた技術資料。
欧州宇宙機関の資料
9. 欧州宇宙機関「In-Situ Resource Utilisation」
月面資源の現地利用、資源採取技術、宇宙輸送の費用、持続的な探査活動に関する解説。
ロボット技術・自律輸送に関する資料
10. 米国航空宇宙局ジェット推進研究所「Flexible Levitation on a Track」
月面基地における資源や資材の自律輸送を目指す、浮上式輸送路の研究構想。
11. 米国航空宇宙局技術開発情報「Autonomous Utility Connector for Lunar Surface Systems」
月面の粉じんに耐える自律接続機構と、電力・データ接続などの保守技術に関する研究開発情報。
12. 米国航空宇宙局「NASA Science Payload to Study Sticky Lunar Dust Challenge」(2024年12月20日)
月面粉じんが素材に付着する性質を調べ、将来の月面活動に適した材料を評価する技術実証についての資料。
資料の利用上の留意点
上記の資料は、月面環境に関する観測事実、各機関の研究開発方針、実証技術、将来の構想を確認するためのものである。2030年代の無人インフラ整備や2050年の月面都市については、確定した完成予定としてではなく、技術開発の進展に依存する将来シナリオとして評価する必要がある。
また、人工知能による完全な自律建設、ロボットの自己複製、月面資源だけによる精密機械の製造、地球からの補給にほとんど依存しない生活圏については、現時点で全面的な実用化が確認されているわけではない。これらを論じる際には、実証済みの技術、実験段階の技術、将来の技術構想を明確に区別することが重要である。